Enjambres autónomos en Ucrania: cómo la IA de combate reescribe la doctrina de drones civiles
El frente ucraniano se convirtió en laboratorio de enjambres con IA a bordo y navegación sin GPS. Traducimos esas técnicas a lo que viene en inspección, seguridad pública y counter-UAS en América Latina.
En octubre de 2024, una célula ucraniana del 92.º Regimiento publicó un video de cuatro FPV atacando en coordinación una columna rusa cerca de Vovchansk, sin un operador humano apretando el gatillo en el tramo final. El último kilómetro corrió por cuenta de la visión computacional embarcada, con el objetivo fijado por un modelo ejecutándose en un Jetson Orin Nano de 249 dólares. Ese tipo de operación, hoy rutinaria en el Donbás, es lo que la industria llama enjambre de drones autónomos con autonomía parcial. Y ya está reescribiendo lo que consideramos posible fuera del campo de batalla.
La guerra se volvió un laboratorio involuntario. Doctrina, hardware barato e IA a bordo están migrando, en cuestión de meses, a aplicaciones civiles: inspección de activos, seguridad pública, monitoreo ambiental y, del otro lado de la moneda, counter-UAS. Vale la pena entender qué se está aprendiendo en Kupiansk que le importa a un piloto Part 107, o, en nuestro caso, a un operador registrado ante la autoridad aeronáutica local en Ciudad de México, Bogotá o São Paulo.
Qué es, en concreto, un enjambre de drones autónomos
Un enjambre es un conjunto de tres o más UAS que operan de forma coordinada, comparten percepción y dividen tareas, con un único operador (o ninguno) en el loop de decisión. Su coordinación descansa sobre tres capas: comunicación entre unidades (mesh o relay), percepción compartida (visión computacional, LiDAR, RF sensing) y un agente de decisión, normalmente una red neuronal corriendo localmente, sin depender del enlace con la base.
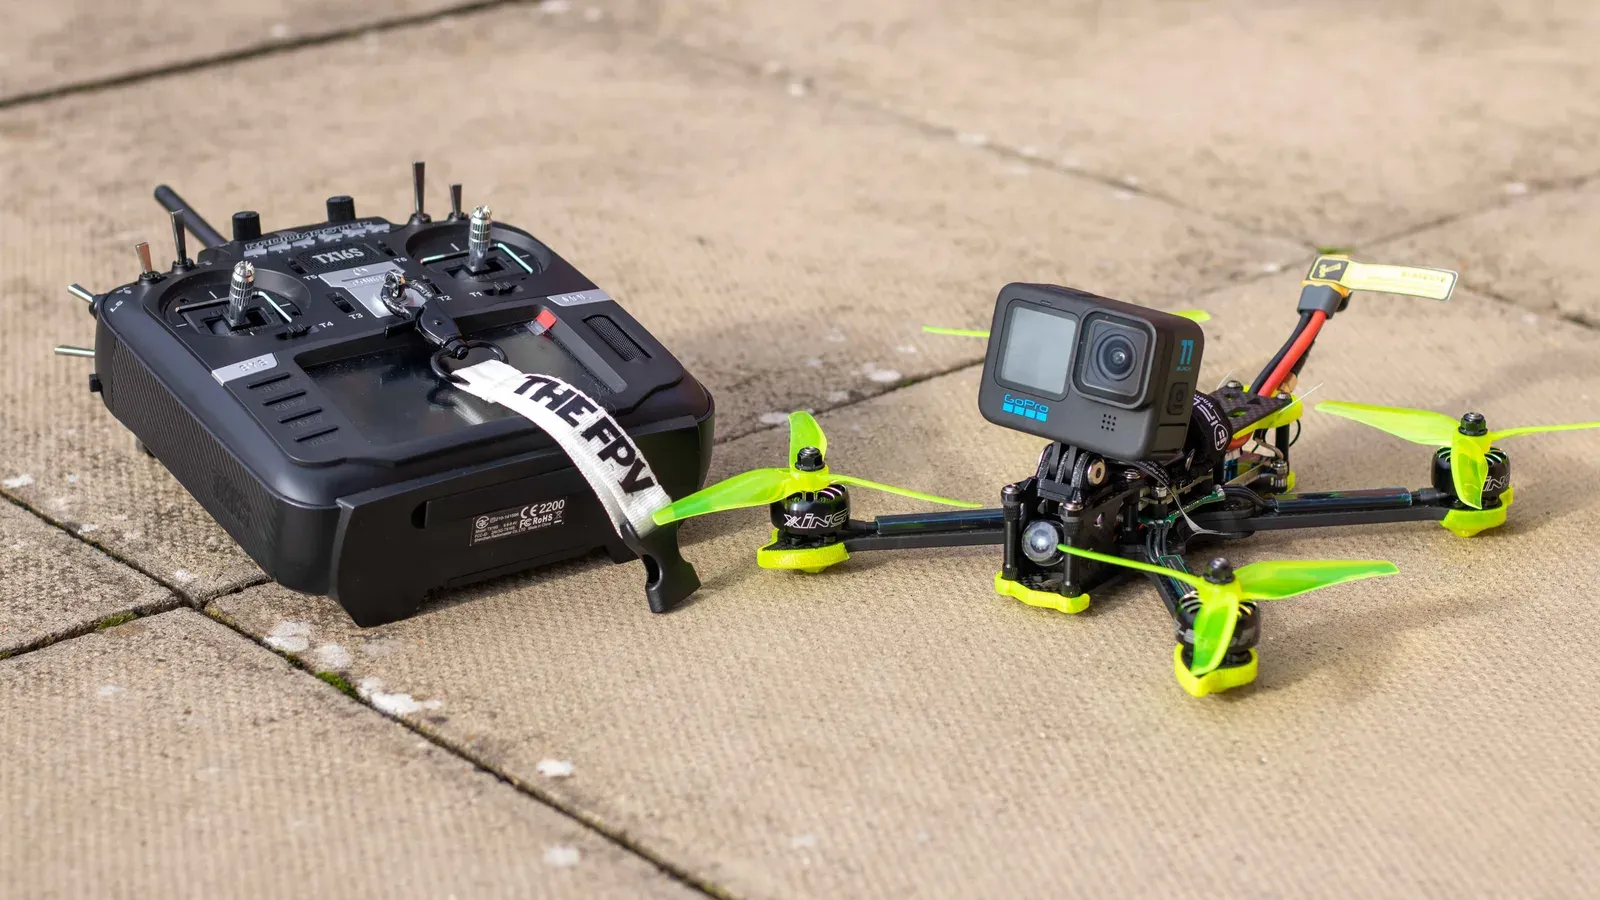
Esto no es lo mismo que una formación (drones siguiendo waypoints paralelos, tipo shows de Intel) ni que un vuelo multi-drone teleoperado (varios pilotos, un objetivo común). Un enjambre real exige autonomía distribuida. En Ucrania, eso es lo que empresas como Swarmer y Auterion están entregando a escala: Swarmer reivindica misiones donde el grupo cuenta con hasta 8 unidades coordinadas por un solo operador desde el segundo semestre de 2024.
Lo que el frente ucraniano demostró
La presión de la guerra electrónica rusa —jamming de GNSS en corredores enteros, spoofing de GPS, jamming de radio en las bandas de 2.4 y 5.8 GHz— obligó a correr hacia autonomía real. Si el enlace se cae, el enjambre tiene que seguir. Si el GPS miente, las unidades deben navegar por otra referencia. Ahí fue donde la doctrina de vuelo coordinado dio el salto.
Tres avances concretos que salieron del frente en los últimos 18 meses:
- Navegación visual sin GPS (VIO + terrain matching): las unidades llegan al objetivo comparando frames de cámara con imágenes satelitales precargadas. Precisión reportada de 3 a 8 metros en vuelos de hasta 15 km.
- Terminal guidance con IA embarcada: modelos de detección corriendo en Jetson Orin o Raspberry Pi 5 fijan el objetivo en los últimos 400–800 metros. La misión queda inmune al jamming porque el enlace ya no es necesario.
- Coordinación mesh entre unidades: cuando una aeronave cae o pierde señal, otra asume el rol de relay. La red se reorganiza sola. El operador ve el resultado, no el proceso.
Lo que aún no se ha probado, y conviene decirlo: un enjambre grande (30 o más unidades) en entorno civil urbano, con obstáculos dinámicos y tráfico aéreo regulado de verdad. Las demostraciones del DARPA OFFSET muestran que se pueden coordinar 250 unidades en campo abierto. Hacerlo sobre el Paseo de la Reforma es otra historia.
Traducción a Latinoamérica: inspección industrial
Aquí es donde la doctrina militar se convierte en ROI civil. Empresas como Vale, Petrobras, Codelco, Ecopetrol o Pemex ya operan flotas de decenas o cientos de drones, pero casi todos en misiones individuales. El cuello de botella es humano, y es exactamente ese cuello de botella el que resuelve un enjambre autónomo.
Imagina inspeccionar 200 km de línea de transmisión con tres Skydio X10 volando en relay: uno cubre el sector siguiente mientras otro procesa termografía del anterior. Sin operador metido en el monte, el sistema opera de forma independiente. Es factible hoy, técnicamente. Lo que traba al sector es la regulación BVLOS, que la mayoría de las autoridades aeronáuticas de la región —desde la DGAC hasta la ANAC brasileña— sigue tratando caso por caso.
Casos donde el vuelo coordinado tiene sentido económico en el corto plazo:
- Presas de relaves: fotogrametría RTK continua con 3 a 5 unidades relevándose, generando ortomosaicos semanales.
- Ductos y líneas de alta tensión: cobertura lineal con relay automático, eliminando el problema de pérdida de enlace.
- Plantaciones forestales: mapeo LiDAR distribuido. Suzano ya lo prueba.
- Puertos y refinerías: patrullaje perimetral 24/7 con hand-off entre unidades.
Seguridad pública: la conversación incómoda
Francamente, aquí el debate se pone espinoso. Las policías de la región ya usan drones en operaciones. La tentación de importar la doctrina autónoma al contexto policial es enorme, y es exactamente donde hay que pisar el freno.
No porque la autonomía no funcione. Funciona demasiado bien. El problema es el contexto legal. Delegar decisiones de rastreo a un sistema inteligente, en países donde el reconocimiento facial ya falla de forma desproporcionada, es receta para la tragedia. En mi lectura, un enjambre autónomo en seguridad pública latinoamericana solo tiene sentido en dos escenarios: búsqueda y rescate (SAR) y monitoreo perimetral estático.
El caso SAR es sólido. Bomberos que han enfrentado deslaves en Petrópolis o aludes en los Andes habrían ganado horas críticas con un barrido coordinado. Esa sí es una traducción directa y ética de la doctrina de vuelo en grupo.
Counter-UAS: defenderse contra un enjambre
Si la tecnología autónoma se abarata —y se abarata; un FPV con IA cuesta poco—, la pregunta obvia es: ¿cómo defender infraestructura crítica contra un enjambre hostil? Aeropuertos, refinerías y penales tienen que estar preparados frente a amenazas coordinadas.
América Latina está atrasada en esta defensa. La regulación de counter-UAS sigue fragmentada. Hoy no existe un protocolo civil claro para lo que hace el operador de un aeropuerto cuando un enjambre no cooperativo aparece sobre la cabecera de pista. El riesgo de incursiones en áreas sensibles es real.
Lo que enseña el frente ucraniano para detener amenazas:
- Detección multisensorial: la RF sola no atrapa un blanco autónomo. Hay que sumar radar y sensores acústicos.
- Neutralización cinética: la interceptación física supera al jamming cuando el sistema es autónomo. Sin enlace, no hay qué bloquear.
- Redes de sensores: el Sky Fortress ucraniano usa miles de micrófonos para vigilar el espacio aéreo.
Remote ID y el problema regulatorio
América Latina necesita acelerar la adopción de Remote ID y UTM antes de que los enjambres comerciales sean realidad. Sin Remote ID no hay forma de separar un vuelo autorizado de un enjambre hostil. En el fondo, es el mismo problema que la placa de un vehículo, solo que en el aire y con decisiones que se toman en segundos. La ventana para regular esto se está cerrando.
Consideraciones finales
La doctrina del vuelo autónomo salió del papel. Se está escribiendo en tiempo real, y el operador latinoamericano que ignore los enjambres va a despertar en 2027 en desventaja competitiva. Es una herramienta de productividad sin precedentes.
- Qué observar: revisiones regulatorias BVLOS en ANAC, DGAC, AAC y demás autoridades regionales.
- Qué probar ya: piloto de dos drones en relay, el primer paso hacia operaciones coordinadas.
- Qué presionar: adopción de Remote ID para viabilizar operaciones seguras.
- Qué evitar: uso acrítico de la autonomía en seguridad pública sin debate ético.
El enjambre autónomo no es el futuro. Es el presente atrasado. Quien quiera formar parte de esta revolución tiene que empezar a tratar cada dron como un nodo dentro de una red inteligente. Llegó para quedarse.